লগইন করুন
আমাদের ওয়েবসাইটের সকল সুবিধা পেতে লগইন করুন
অথবা
আপনার পছন্দের থিম বেছে নিন।

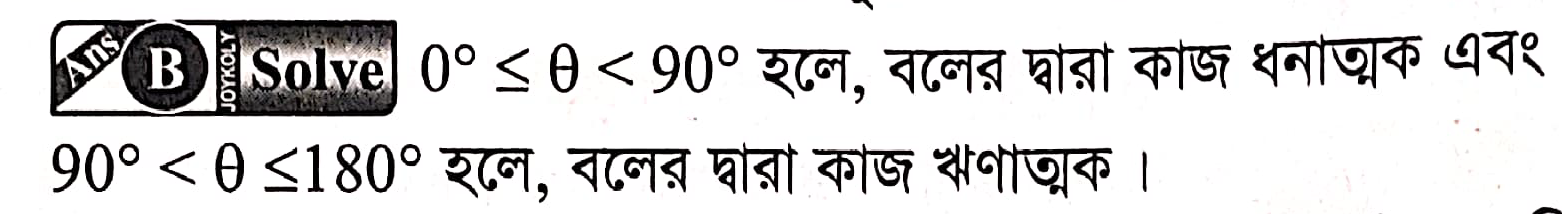
যখন কোনো বল \( \vec{F} \) কোনো বস্তুকে \( \vec{d} \) দূরত্ব পর্যন্ত সরিয়ে নিয়ে যায়, তখন কৃতকাজ \( W \) হলো বল এবং দূরত্বের ডট গুণফল:
\( W = \vec{F} \cdot \vec{d} = Fd \cos(\theta) \)
এখানে \( \theta \) হলো বল এবং দূরত্বের মধ্যবর্তী কোণ। কৃতকাজ ধনাত্মক, ঋণাত্মক না শূন্য হবে, তা \( \theta \) এর মানের উপর নির্ভর করে।
যখন কোণ ৯০° থেকে ১৮০° এর মধ্যে থাকে, তখন বল প্রয়োগ করা হয় গতির বিপরীত দিকে। এর মানে হলো, বল বস্তুকে সরাতে সাহায্য না করে বরং তার গতি কমাচ্ছে অথবা থামিয়ে দিচ্ছে। তাই কৃতকাজ ঋণাত্মক হয়।
উদাহরণস্বরূপ, ধরা যাক একটি গাড়ি চলছে এবং আপনি ব্রেক করছেন। ব্রেক করার সময় আপনি যে বল প্রয়োগ করছেন, তা গাড়ির গতির বিপরীত দিকে কাজ করছে। এই ক্ষেত্রে, ব্রেক করার বলের দ্বারা কৃতকাজ ঋণাত্মক হবে। 🚗 🛑
| কোণের মান (θ) | cos(θ) এর মান | কাজের প্রকৃতি (W) | মন্তব্য |
|---|---|---|---|
| θ < ৯০° | ধনাত্মক (+) | ধনাত্মক (+) | বল গতির দিকে কাজ করছে। |
| θ = ৯০° | শূন্য (০) | শূন্য (০) | বল এবং গতি লম্বভাবে আছে। |
| ৯০° < θ ≤ ১৮০° | ঋণাত্মক (-) | ঋণাত্মক (-) | বল গতির বিপরীতে কাজ করছে। |
আশা করি, এই ব্যাখ্যাটি আপনার কাছে বোধগম্য হয়েছে। 📚 Happy learning! 😊
```